Nature Sensors
Published:2026/1/15 Nature Sensors
Biomimetic multimodal tactile sensing enables human-like robotic perception
SuperTac 将受鸽眼启发的多光谱视觉、摩擦电与惯性感知集成于仅 1 毫米柔性触觉皮肤中,并结合 85 亿参数 DOVE 触觉语言模型,实现复杂触觉信号的语义理解。系统在纹理、材质、滑动、碰撞与颜色识别任务中实现超过 94% 的准确率,推动机器人触觉迈向类人感知。
SparkLab 是一个致力于可信物理智能的研究团队。我们始终从研究视角出发,专注于算法、评测、硬件与数据等方向的基础研究,打造覆盖全栈能力的团队——让每一个想法不仅被提出,更能被量化验证、落地于真实载体,并在物理世界中实现可靠运行。
如您有研究合作意向或任何问题,欢迎通过sparklab@xsparkai.com与我们联系。我们也开放多个研究岗位,详情请参阅职业机会页面。
更多内容即将发布
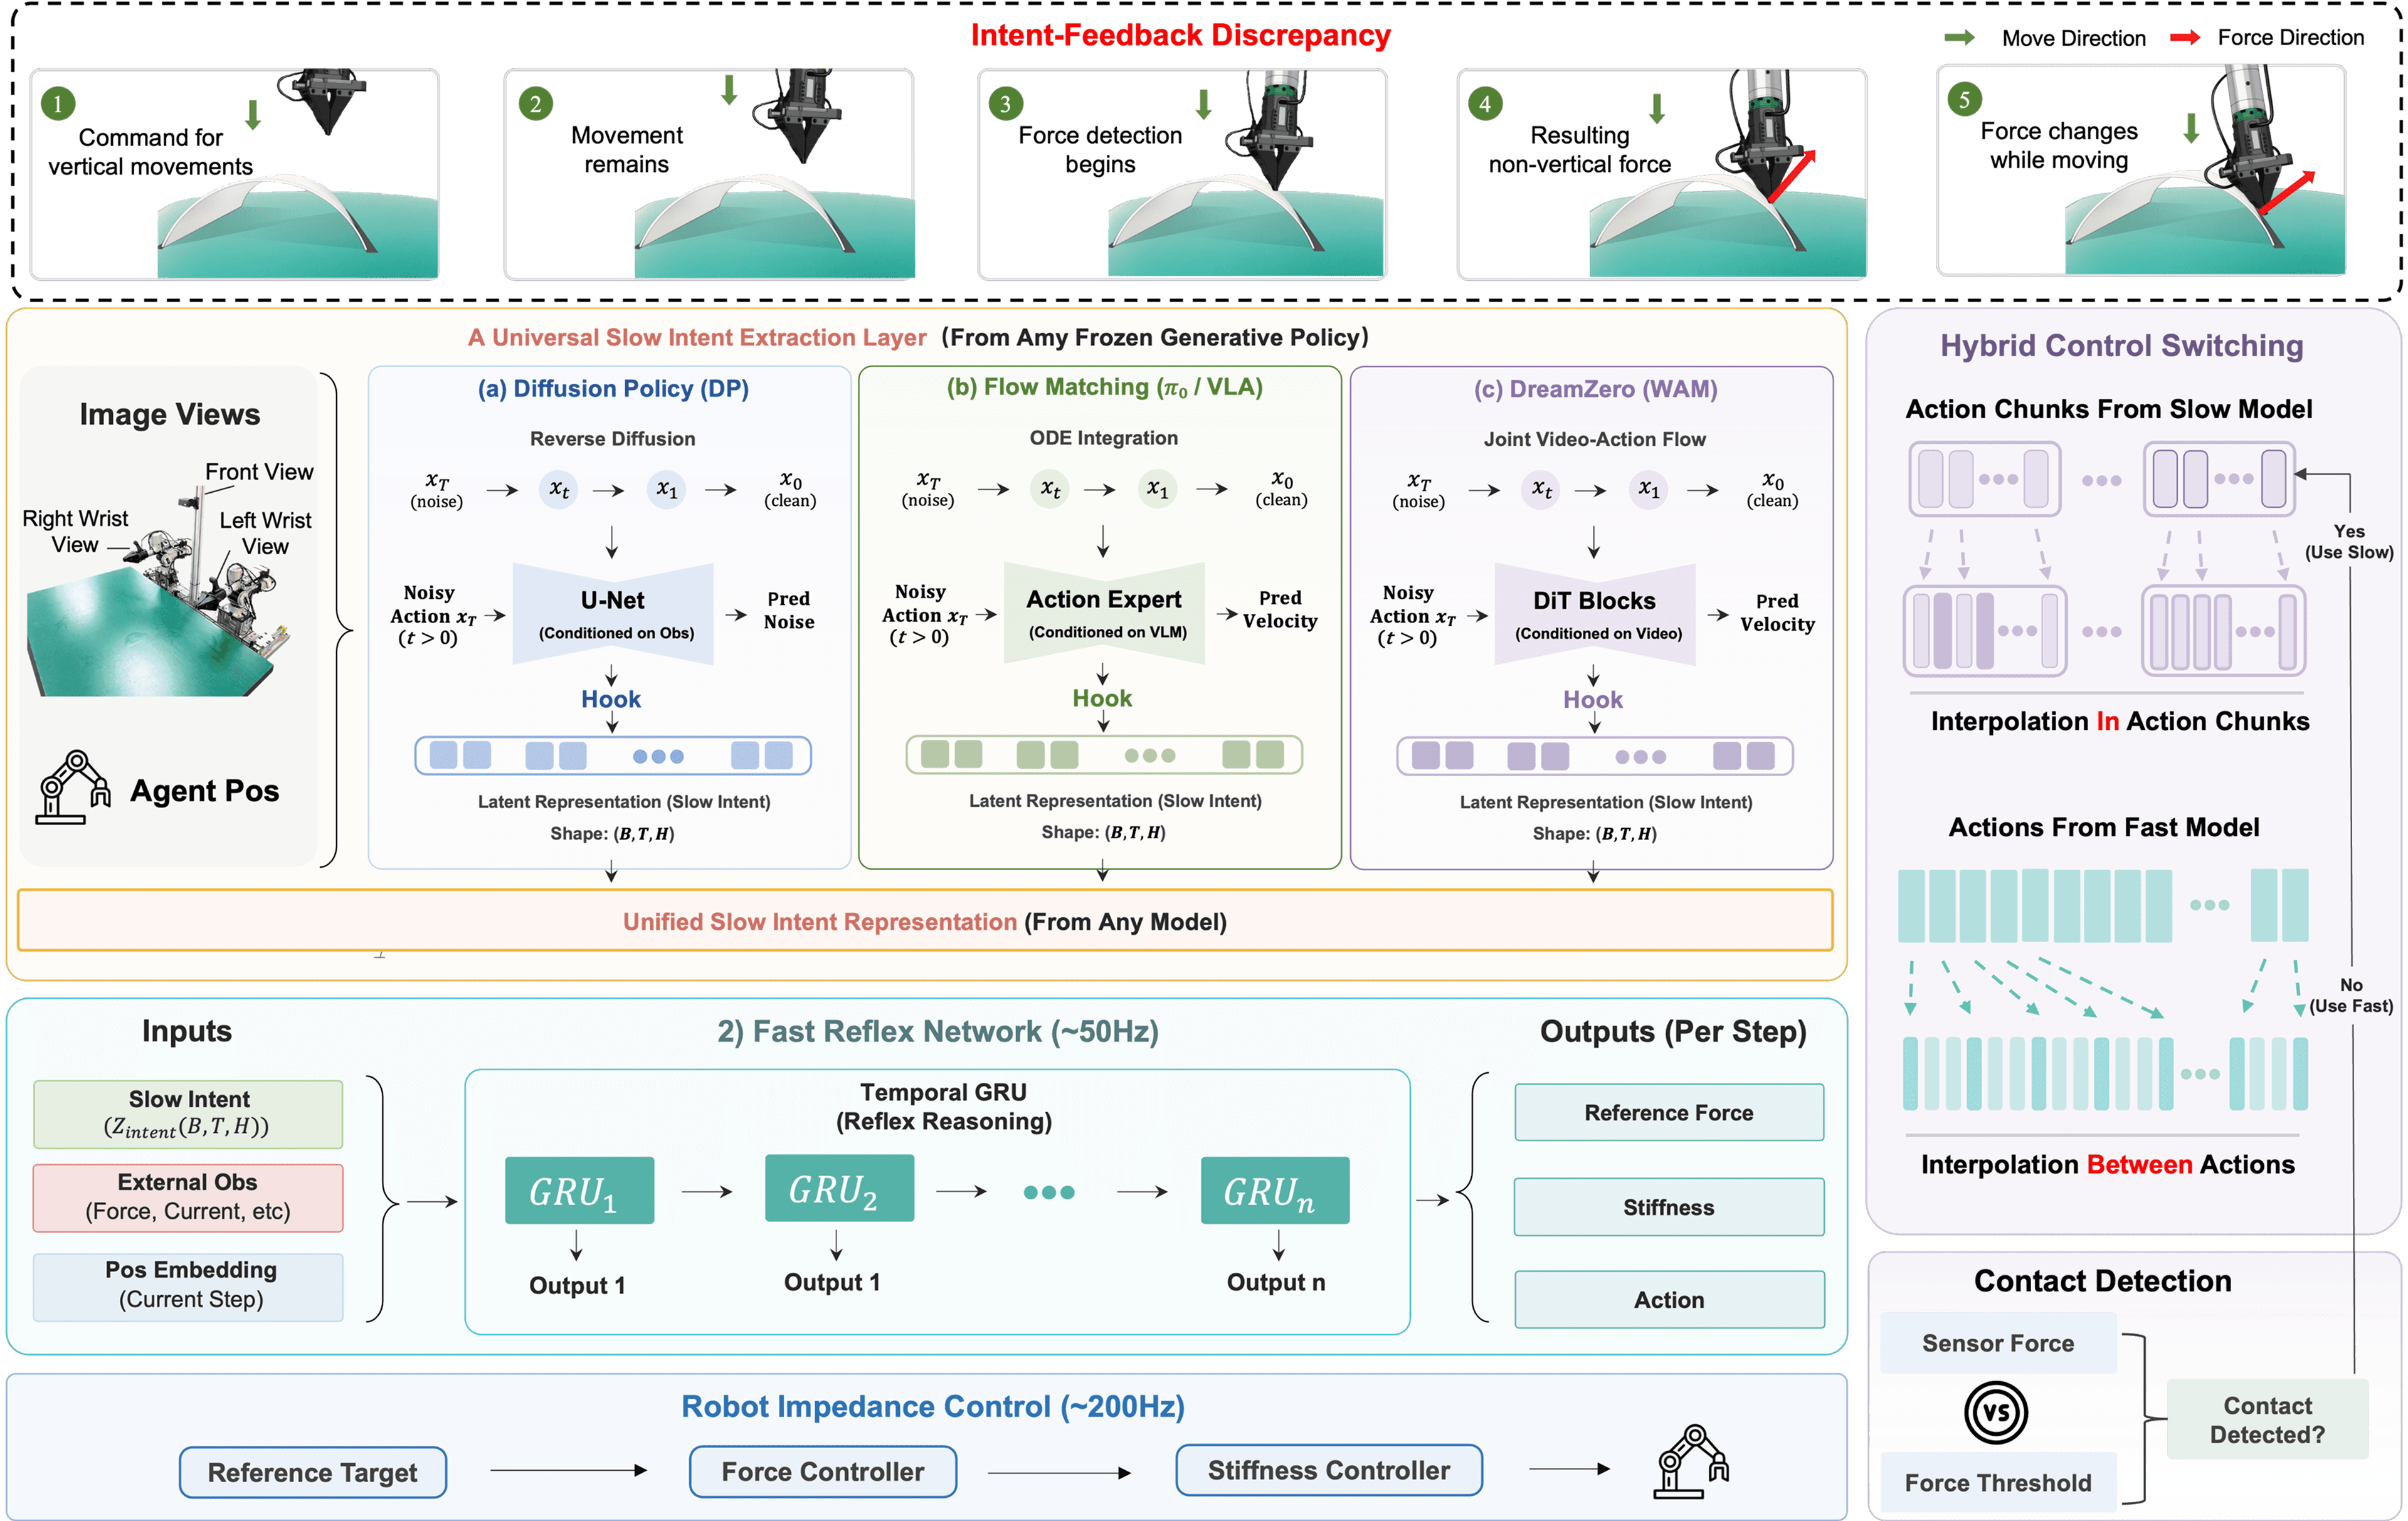
UniReflex 是一款即插即用的机器人力控框架,无需微调现有机器人策略,通过轻量化网络实现可变阻抗控制,可智能切换位置规划与力控执行模式。该框架有效提升了机器人接触式作业的稳定性与任务成功率,同时大幅优化模型推理速度,适配各类精密接触操作任务。
Human Touch 提出一套面向机器人学习的自然人手触觉采集与规模化方法。系统以柔性全掌触觉手套作为低干扰接触界面,结合 EMF 手指关节追踪、腕部六自由度定位及多视角视觉信息,实现触觉、姿态与场景数据的联合采集。
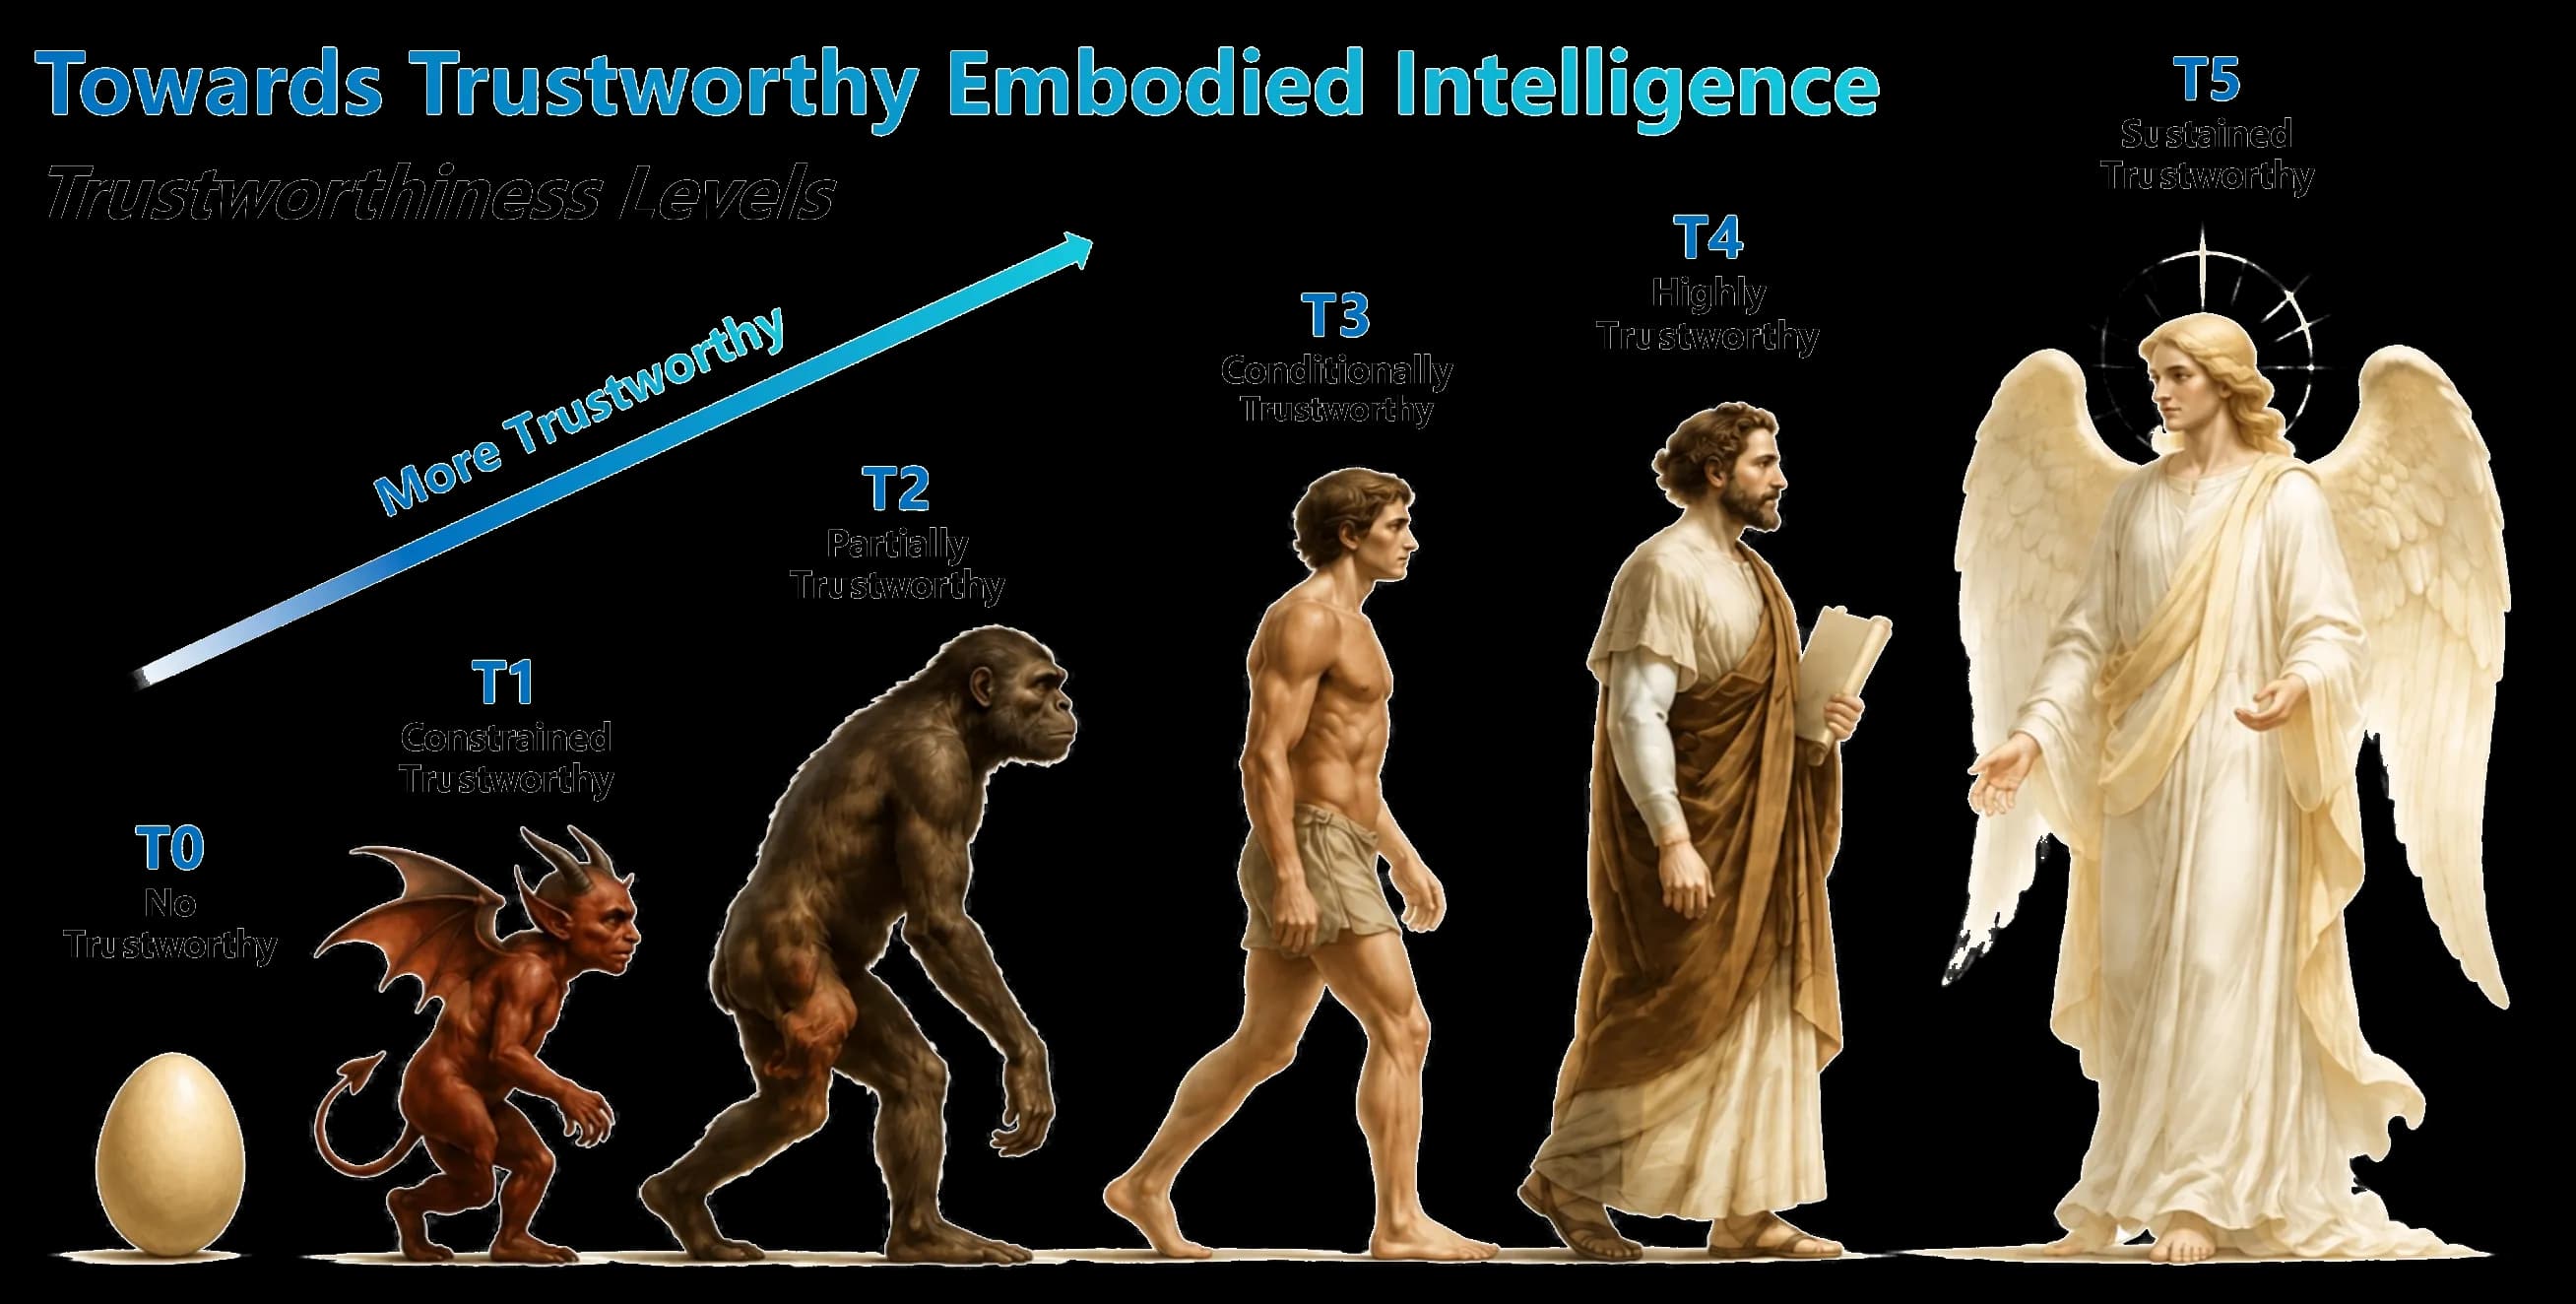
面向可信具身智能,我们系统梳理并综合现有研究,提出一套划分为 T0–T5 六个等级的可信度系统框架。
SuperTac 将受鸽眼启发的多光谱视觉、摩擦电与惯性感知集成于仅 1 毫米柔性触觉皮肤中,并结合 85 亿参数 DOVE 触觉语言模型,实现复杂触觉信号的语义理解。系统在纹理、材质、滑动、碰撞与颜色识别任务中实现超过 94% 的准确率,推动机器人触觉迈向类人感知。
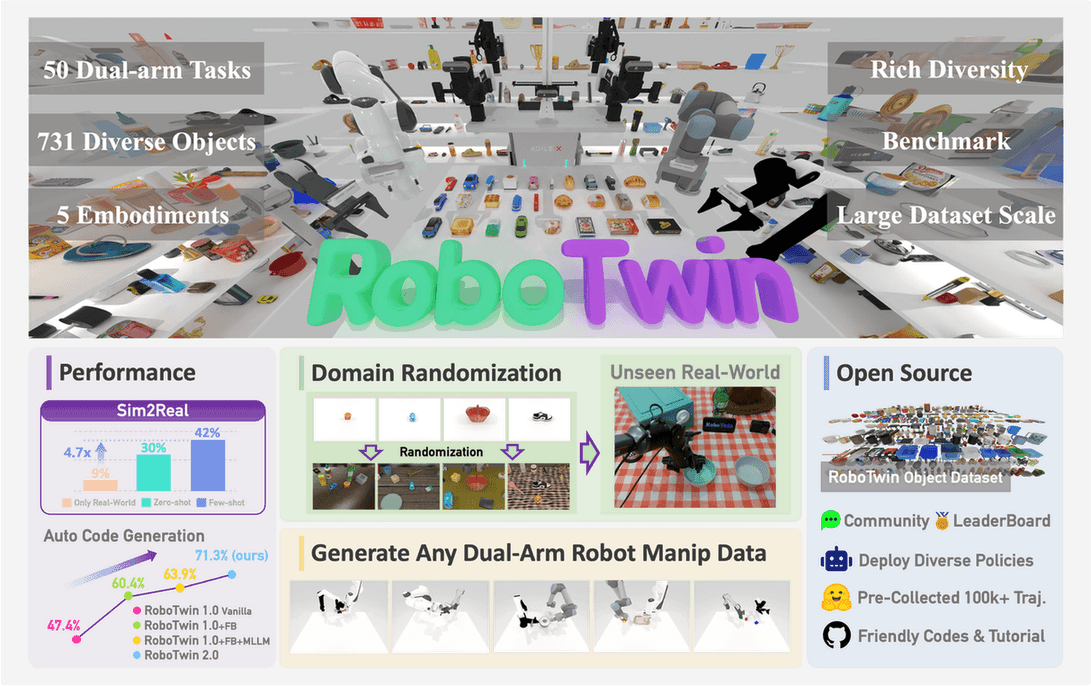
我们构建了通用型双臂操作数据合成器与评测基准,并率先引入强域随机化评测指标。RoboTwin 已成为社区中引用量领先的双臂操作基准;截至 2026 年 7 月 30 日,该系列已获得 Google Scholar 600 余次引用、GitHub 2,500 余颗星,以及 Hugging Face 60 万余次下载。

 ICML 2026


 ICRA 2026 ViTac · Best Paper